เจาะลึก SLAM LiDAR แบบมือถือ (Handheld SLAM LiDAR): นวัตกรรม Reality Capture เปลี่ยนโลกงานสำรวจ 3 มิติ
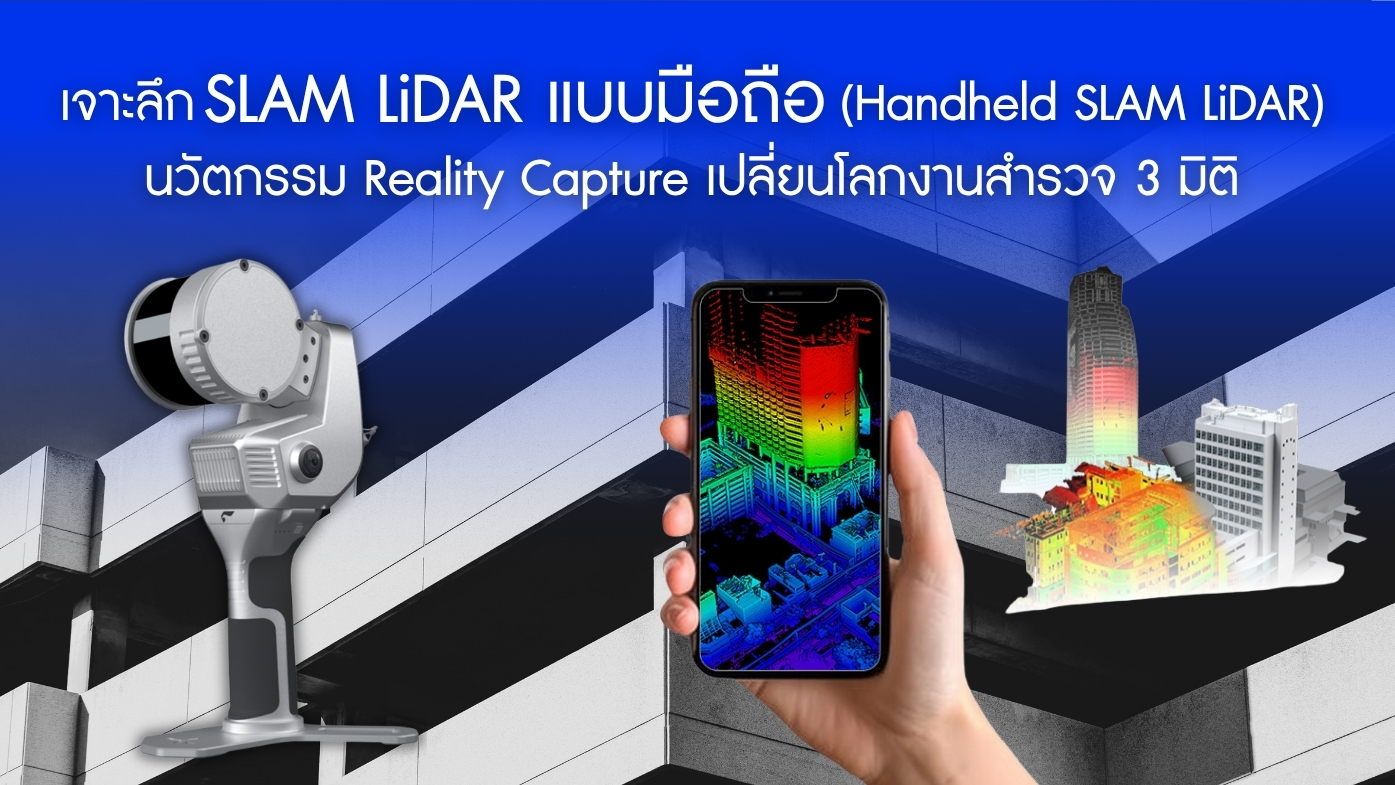
ในยุคดิจิทัลที่เทคโนโลยี Reality Capture หรือการจำลองโลกจริงให้อยู่ในรูปแบบดิจิทัลเข้ามามีบทบาทสำคัญ อุปกรณ์สำรวจประเภท Handheld SLAM LiDAR ได้กลายเป็นเทคโนโลยีที่ได้รับความนิยมสูงขึ้นอย่างก้าวกระโดด ด้วยจุดเด่นด้านความคล่องตัว Speed ในการทำงาน และความสามารถในการเก็บข้อมูลพื้นที่ซับซ้อนทั้ง Indoor และ Outdoor ได้โดยไม่ต้องตั้งกล้องบนขาตั้งแบบเดิมๆ
1. หลักการทางฟิสิกส์และการสร้าง 3D Point Cloud Model
หลักการวัดระยะด้วย LiDAR (Time-of-Flight: ToF)
LiDAR (Light Detection and Ranging) ทำงานบนหลักการทางฟิสิกส์พื้นฐานของแสง โดยการปล่อยคลื่นแสงเลเซอร์ (Laser Pulse) ออกไปกระทบกับวัตถุ แล้ววัดเวลาที่แสงใช้ในการเดินทางไปและสะท้อนกลับมายังตัวรับสัญญาณ (Sensor) ตามสมการ: \text{Distance} = \frac{c \times t}{2} (โดย c คือความเร็วแสง และ t คือระยะเวลาที่แสงเดินทาง)
เมื่อสแกนเนอร์หมุนและปล่อยเลเซอร์หลายร้อยแสนจุดต่อวินาที เครื่องจะคำนวณพิกัดเชิงพื้นที่ (X, Y, Z) ของวัตถุรอบทิศทาง ก่อให้เกิดเป็น 3D Point Cloud หรือกลุ่มจุดพิกัด 3 มิติจำนวนมหาศาลที่ประกอบกันเป็นรูปทรงของสิ่งแวดล้อมจริง
หัวใจสำคัญ: IMU (Inertial Measurement Unit)
ในการเดินสแกนแบบเคลื่อนที่ (Mobile Scanning) ตัวเครื่องจะมีการรับแรงสั่นสะเทือนและการหมุนเอียงตลอดเวลา สิ่งที่ทำให้ระบบคำนวณพิกัดได้อย่างถูกต้องโดยไม่เพี้ยนคือเซนเซอร์ IMU
IMU ประกอบด้วย:
- Accelerometer: วัดความเร่งเชิงเส้น (Linear Acceleration) เพื่อหาการเคลื่อนที่ในแนวแกน X, Y, Z
- Gyroscope: วัดความเร็วเชิงมุม (Angular Velocity) เพื่อหาการเอียง การหมุน (Pitch, Roll, Yaw)
เมื่อ IMU ทำงานร่วมกับอัลกอริทึม SLAM (Simultaneous Localization and Mapping) เครื่องสแกนจะทำสองหน้าที่พร้อมกันในเสี้ยววินาที คือ “หาตำแหน่งของตัวเองใน空间 (Localization)” และ “สร้างแผนที่รอบตัวไปพร้อมกัน (Mapping)” โดยไม่จำเป็นต้องพึ่งพาสัญญาณดาวเทียม GPS/GNSS ตลอดเวลา
2. การประยุกต์ใช้งานในภาคส่วนต่างๆ
ด้านงาน BIM (Building Information Modeling) & Scan-to-BIM
- สร้าง As-Built Model: เดินสแกนโครงสร้างจริงเพื่อนำไฟล์ Point Cloud ไปขึ้นโมเดล 3D ในโปรแกรมเช่น Revit หรือ ArchiCAD
- ประหยัดเวลา: ลดเวลาการสำรวจอาคารสูงหรือพื้นที่ซับซ้อนจากหลายวันเหลือเพียงไม่กี่ชั่วโมง
ด้าน Inspection อาคารและการตรวจสอบโครงสร้าง
- ตรวจสอบความสมบูรณ์: วัดความเอียงของเสา การแอ่นตัวของคาน หรือรอยร้าวของผนัง
- งาน Renovation: เก็บบริบทอาคารเก่าได้อย่างละเอียดแม้ในมุมอับหรือพื้นที่แคบ เพื่อนำมาออกแบบรีโนเวทโดยไม่กระทบโครงสร้างเดิม
ด้าน Landscape Survey & งานภูมิสถาปัตย์
- การวัดปริมาตรดินตัด-ดินถม (Cut & Fill)
- การเก็บข้อมูลต้นไม้ ภูมิประเทศ และองค์ประกอบรอบโครงการได้อย่างรวดเร็ว
การประยุกต์ใช้สำหรับหน่วยงานภาครัฐ
กรมป่าไม้ / กรมอุทยานแห่งชาติ สัตว์ป่า และพันธุ์พืช:
- เดินสแกนจำลองป่าไม้แบบ 3D เพื่อคำนวณมวลชีวภาพ (Biomass)
- ประเมินความหนาแน่นของเรือนยอด และการกักเก็บคาร์บอน (Carbon Credit)
กรมทรัพยากรทางทะเลและชายฝั่ง:
- สแกนพื้นที่ป่าชายเลน แนวชายฝั่ง หรือการกัดเซาะของน้ำทะเลในบริเวณที่เข้าถึงยาก
- สำนักงานการปฏิรูปที่ดินเพื่อเกษตรกรรม (ส.ป.ก.):
- สำรวจรังวัดแนวเขตที่ดินในพื้นที่ภูมิประเทศซับซ้อน ป่าร่มรื่น หรือพื้นที่ที่สัญญาณ GPS ไม่สามารถเข้าถึงได้
3. Workflow การทำงานจริง (Step-by-Step)
- การเตรียมตัวก่อนสแกน (Pre-Scanning Planning)
วางแผนเส้นทางการเดินให้ครอบคลุม
สำรวจพื้นที่ วางแผนเส้นทางเดินแบบ Loop Closure (เริ่มสแกนและจบสแกนที่จุดเดียวกัน) เพื่อลดความคลาดเคลื่อนสะสม (Drift) รวมถึงการวาง Target Control Points หากต้องการค่าพิกัดฉากจริง - การสแกนเก็บข้อมูลสนาม (Data Acquisition)
สแกนต่อเนื่องด้วยความเร็วสม่ำเสมอ
เปิดเครื่อง SLAM LiDAR ถือเครื่องเดินสแกนด้วยความเร็วปกติ (ประมาณ 1-1.5 เมตร/วินาที) ควบคุมการทำงานและดูผลลัพธ์แบบ Real-time ผ่าน Smartphone หรือ Tablet - การประมวลผลข้อมูล (Data Processing)
รวมข้อมูลและปรับแก้ความแม่นยำ
นำข้อมูลเข้าซอฟต์แวร์ประมวลผล SLAM (Post-Processing) เพื่อทำ Point Cloud Stitching, การปรับแก้ค่า Control Points และการใส่สีจากกล้อง RGB (Colorization) - การนำผลลัพธ์ไปใช้งาน (Deliverables Output)
ส่งออกไฟล์หลากหลายฟอร์แมต
Export ไฟล์ Point Cloud (.LAS, .E57, .PLY) เพื่อนำไปใช้งานต่อในซอฟต์แวร์ออกแบบ CAD, BIM หรือ GIS
4. ข้อจำกัดของอุปกรณ์และการดูแลรักษา
ข้อจำกัด
- พื้นที่เปิดกว้างและไร้จุดสังเกต (Featureless Environment): เช่น ลานกว้างที่ไม่มีสิ่งก่อสร้าง หรือห้องผนังสีขาวเรียบว่างเปล่า อาจทำให้ระบบ SLAM หลุดตำแหน่ง (Tracking Lost)
- กระจกและวัตถุสะท้อนแสง: แสงเลเซอร์อาจทะลุกระจกหรือสะท้อนผิดทิศทาง ทำให้เกิด Noise ใน Point Cloud
- ความแม่นยำทางราบ (Relative Accuracy): อยู่ในระดับ 1-3 cm ซึ่งเหมาะกับงานสำรวจสถาปัตยกรรม ภูมิประเทศ และภูมิสถาปัตย์ แต่หากเป็นงานเครื่องกลละเอียดสูงมากๆ (Sub-millimeter) จะต้องใช้ Terrestrial Laser Scanner (TLS) แบบตั้งขา
การดูแลรักษา
- เซนเซอร์และเลนส์: ทำความสะอาดหัวสแกนหมุนและเลนส์กล้องด้วยผ้าเช็ดเลนส์ไมโครไฟเบอร์ ห้ามใช้สารเคมีกัดกร่อน
- การจัดเก็บ: เก็บใน Hard Case ที่กันกระแทกและกันความชื้น หลีกเลี่ยงการวางไว้ในที่ร้อนจัด
- การ Calibration: ส่งเครื่องตรวจเช็กค่า IMU และ LiDAR กับผู้เชี่ยวชาญตามรอบการใช้งาน
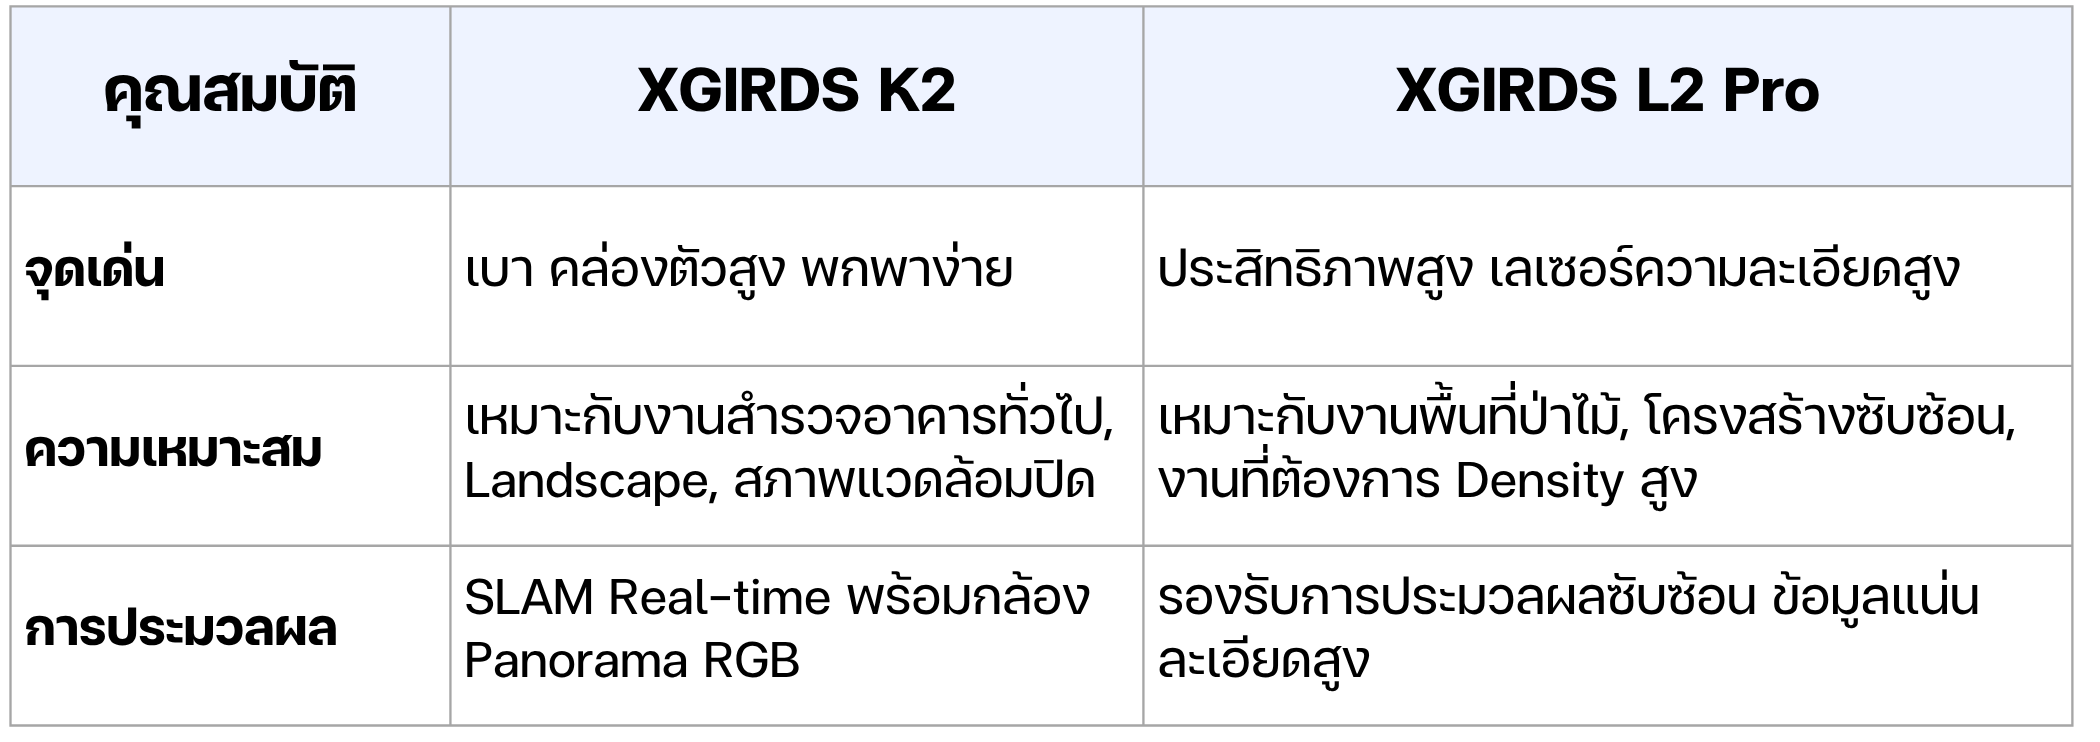
5. แนะนำแบรนด์ XGIRDS (รุ่น K2 และ L2 Pro)
หากพูดถึงแบรนด์ SLAM LiDAR ที่กำลังมาแรงในตลาดปัจจุบัน XGIRDS ถือเป็นตัวเลือกชั้นนำที่โดดเด่นด้วยประสิทธิภาพคุ้มค่าต่อราคา:
ทำไมต้องเลือกซื้อผ่าน บริษัท วาลิด วิชั่น จำกัด (Valid Vision Co., Ltd.)?
การซื้ออุปกรณ์ Reality Capture ระดับสูง ไม่ใช่เพียงการซื้อตัวเครื่อง แต่คือการลงทุนใน “โซลูชันระบบงาน”
- ผู้เชี่ยวชาญตัวจริงด้าน BIM & Survey: บริษัท วาลิด วิชั่น จำกัด มีทีมงานที่มีประสบการณ์ตรงในสายงานสำรวจและการทำ BIM ทำให้เข้าใจปัญหาหน้างานจริง
- การดูแลตลอดอายุการใช้งาน: พร้อมให้คำปรึกษาการใช้งาน ซอฟต์แวร์ประมวลผล รวมถึงการแก้ไขปัญหาเฉพาะหน้า (Troubleshooting) ตลอดการใช้งาน
- การฝึกอบรม (Training): มีบริการถ่ายทอด Workflow การทำงานตั้งแต่ต้นจนจบ เพื่อให้ผู้ซื้อใช้งานอุปกรณ์ได้อย่างคุ้มค่าสูงสุด
ศึกษาข้อมูลเพิ่มเติมเกี่ยวกับ SLAM LiDAR และตัวเลือกผลิตภัณฑ์ได้ที่: https://slamthailand.com/